


欧姆龙成功事例 | 五轴串联码垛机器人控制应用方案:利用五轴联动正反解算法,提升码垛效率
设备概况
码垛机器人是要将上游物料按照指定垛型进行堆叠。和标准的机器人相比,自制码垛机器人有以下优势:机构成本低、控制系统成本低、维护成本低、可按需求定制。
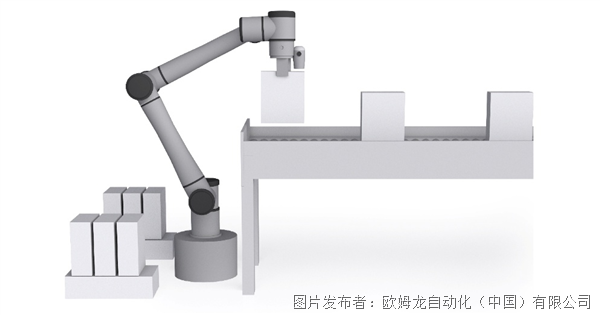
课题
1. 如何打磨既有的五轴串联机器人算法库?
2. 如何提高自制机器人的安全性?
3. 如何提高轨迹控制的平滑度?
解决方案
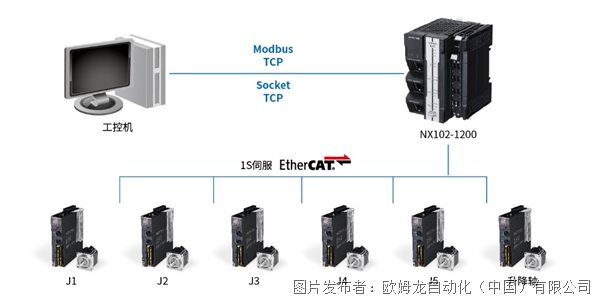
1. 由上位打包全部码垛动作的坐标位置,通过通讯发送到NX102上。PLC再对数据做解析处理,得出码垛动作的坐标,通过正反解算法,实现码垛箱子的动作。在既有的正反解算法上优化了避免奇异点算法,创出夹具偏心算法,打磨五轴串联机器人算法库。
2. 通过力矩计算算法、检测碰撞算法、低温力控算法,创出防碰撞算法FB。
3. 通过已知的轨迹坐标计算出平滑过渡的位置。通过前瞻的算法只需要设置坐标矩阵、机器人末端线加速度限制和旋转轴转动加速度限制,可自动进行相邻坐标点距离检查、各直线段运行过程旋转轴加速度检查、拐角检查、机器人末端最优线速度确认。
系统配置
实现价值
1. 通过五轴正反解算法,达到机器人动作功能。
2. 通过优化伺服参数及多点轨迹规划算法,达到每分钟抓放11次的效果。
3. 通过防碰撞算法,达到机器人可以检测到发生碰撞时停止的效果。
【经营层】
■ 推进经营成本的优化实践,同步开展生产效率提升路径探索。
【业务层】
■ 优化码垛机器人运动精度,推进安全防护能力建设。
【现场层】
■ 安全防护、智能算法与协同控制技术,构建生产设备可靠性管理方案。
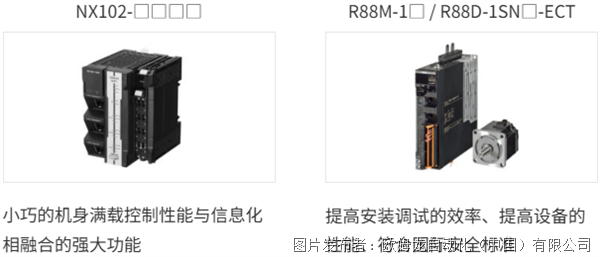
相关产品
如果您对相关产品感兴趣,欢迎扫码留言,我们将与您取得联系,并有机会获得精美礼品!


 投诉建议

提交
欧姆龙新品发布丨IO-Link主站单元GD系列:即连即用,革新传感器通信
展会预告|欧姆龙将亮相2026 FoodPack & ProPak,助力食品包装数智转型
欧姆龙成功事例 | 膜电极封装线生产升级方案:利用张力控制技术实现柔性生产
欧姆龙成功事例 | 安全产品在动力电池卷绕机上的应用:构建卷绕机生产安全基线,探索效率优化空间
展会预告丨欧姆龙将参展华南工博会,共探高端智造新机遇