


蜘蛛手机器人视觉引导抓取
——— Delta并联蜘蛛手机器人视觉引导抓取技术原理及应用场景
2026/8/31 15:21:23
在工业自动化分拣、上料、摆盘等工序中,精准抓取是保障作业质量的核心环节。传统示教式机器人只能按照预设轨迹运动,无法应对物料位置随机变化的场景,应用局限性大。视觉引导抓取技术结合机器视觉与机器人运动控制,让机器人具备环境感知能力,大幅提升了对散乱、动态物料的适配性,是柔性制造的核心技术之一。
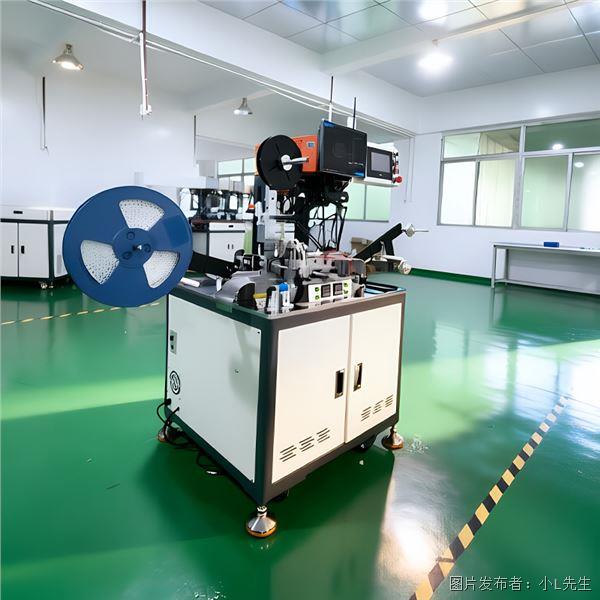
思锐视觉蜘蛛手机器人视觉引导抓取系统,主要由工业相机与光源单元、图像处理与坐标转换模块、机器人控制器、末端执行器四部分构成。完整工作流程为:工业相机采集工作区域图像→视觉算法识别工件轮廓、计算质心坐标与姿态角度→通过手眼标定矩阵将图像坐标转换为机器人坐标系坐标→控制器规划运动轨迹与抓取姿态→驱动蜘蛛手执行抓取动作→将工件放置至目标工位。
在技术实现层面,该方案有四大特点。一是手眼标定精度高,通过九点标定法实现图像坐标与机器人空间坐标的精准映射,保障抓取定位精度。二是高速协同处理,视觉识别与运动规划并行处理,减少等待延迟,提升整体作业节拍。三是支持飞拍技术,蜘蛛手运动过程中完成图像采集与坐标计算,无需在取料位停顿等待,进一步缩短单循环时间。四是多场景适配,支持散乱上料、传送带动态抓取、精准摆盘等多种应用场景,算法可根据物料特性调整。
目前该技术已广泛应用于电子、五金、食品等行业。比如在pogopin弹簧顶针上料场景中,视觉引导蜘蛛手实现散乱物料的精准抓取,重复定位精度可达±0.05mm,有效解决了微小精密件的上料难题。
审核编辑(
王静
)


 投诉建议

提交
查看更多评论
其他资讯
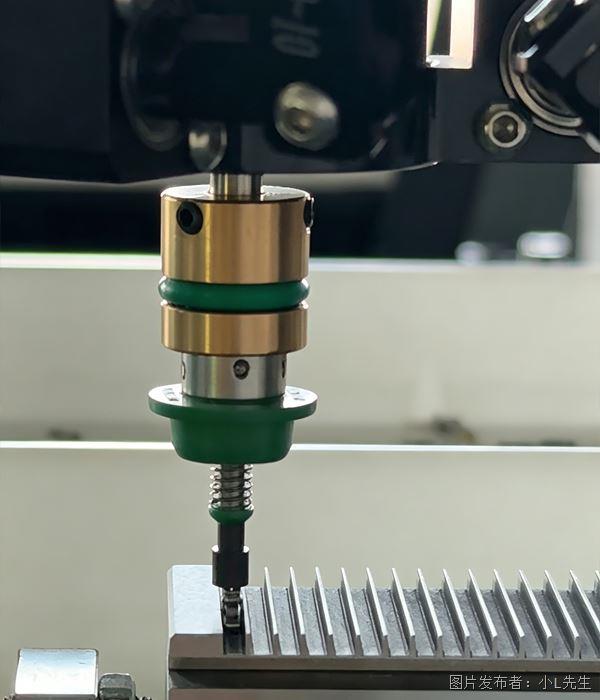
蜘蛛手机器人塑胶件摆盘案例分享
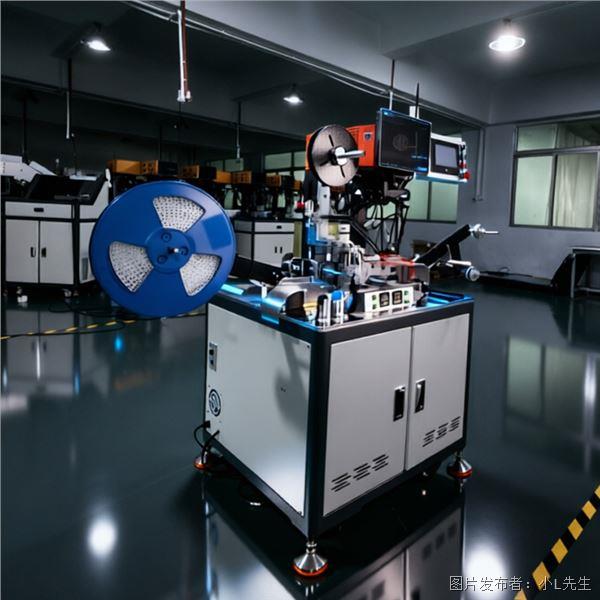
蜘蛛手机器人五金件摆盘案例分享
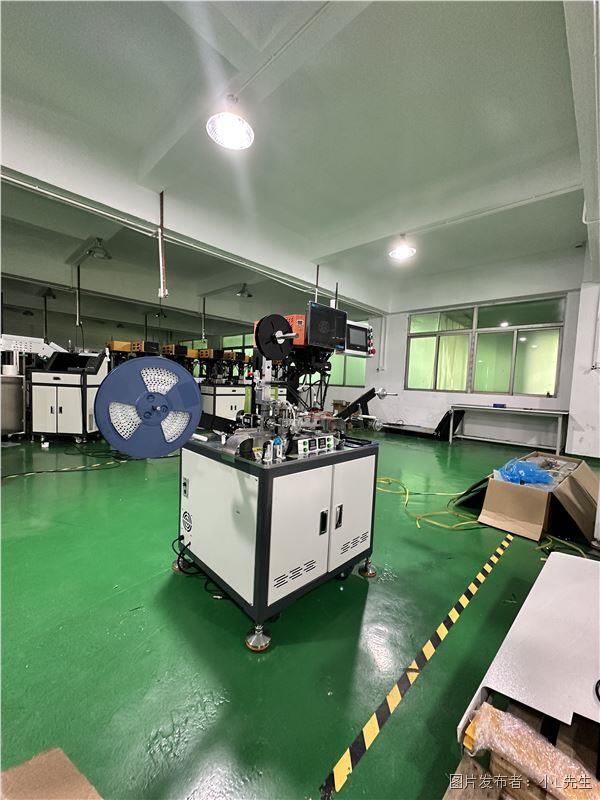
思锐视觉蜘蛛手编带机电子产线应用实践
蜘蛛手机器人摆盘机一分钟能摆几个