


蜘蛛手机器人冲压件检测包装
——— 冲压件检测包装一体化思锐视觉蜘蛛手机器人应用方案
2026/8/31 15:35:24
在五金冲压、汽车零部件等行业,冲压件的外观检测与分拣包装是生产后端的重要工序。传统模式下,检测与包装分属两个独立工序,人工检测效率低、主观性强,多次搬运也容易造成工件二次损伤,整体产线效率低、品质一致性差。蜘蛛手机器人结合视觉检测技术,可实现检测、分拣、包装一体化作业,有效打通工序壁垒。
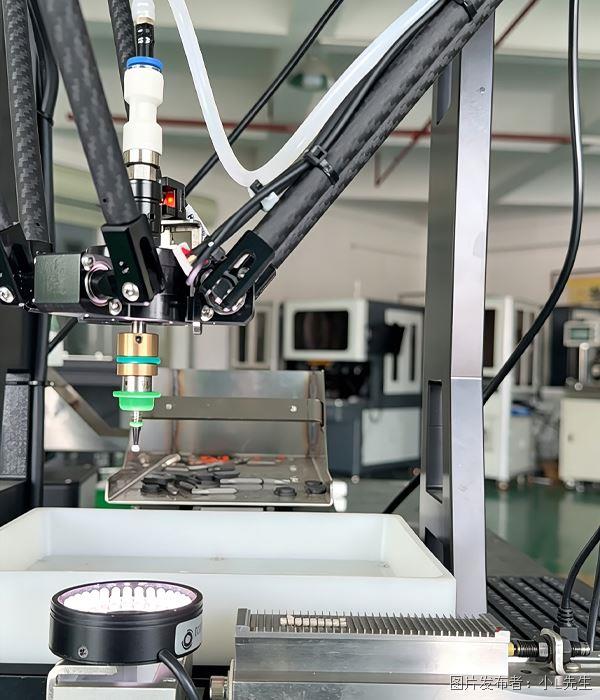
思锐视觉推出的冲压件检测包装方案,系统由柔性上料单元、SR-Vision视觉检测模块、Delta并联蜘蛛手、包装执行单元四部分构成。整体工作流程为:冲压件散乱送入柔性振动盘→振动整列后进入视觉检测区→视觉系统采集图像,识别毛刺、变形、尺寸超差等外观缺陷→蜘蛛手根据检测结果分类抓取,良品放入包装工位,不良品放入对应收集区→完成包装输出。
该方案的核心价值在于工序一体化与品质标准化。一是检测分拣同步完成,上料过程中同步完成外观检测,减少中间搬运工序,提升整体效率;二是检测标准统一,算法判定标准一致,避免人工主观差异带来的漏检与误检;三是分类放置精准,蜘蛛手按分类结果精准放置至对应工位,错分率低;四是快速换型适配,不同产品的检测参数与运动参数一键切换,适配多品种冲压件生产。
在某五金冲压企业的零件检测包装项目中,该系统可稳定识别毛刺、变形等常见缺陷,分拣效率可达1500件/小时左右,有效减少了人工检测的工作量,提升了包装工序的整体品质一致性。
审核编辑(
王静
)


 投诉建议

提交
查看更多评论
其他资讯
蜘蛛手机器人塑胶件摆盘案例分享
蜘蛛手机器人五金件摆盘案例分享
蜘蛛手机器人视觉引导抓取
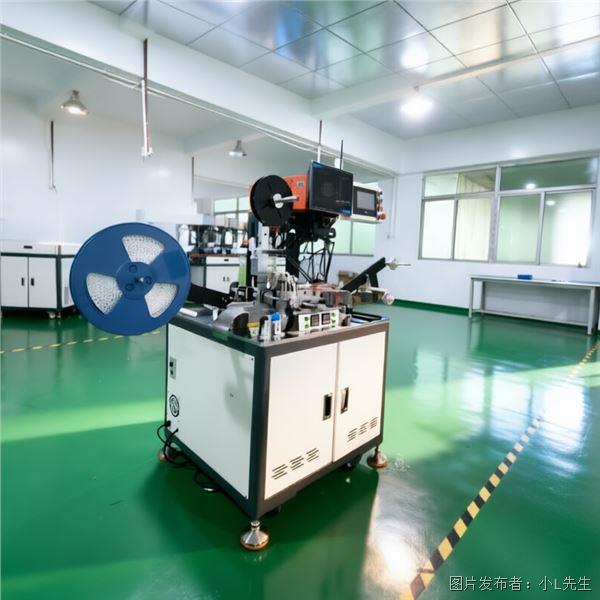
蜘蛛手载带机 SMT 产线上料应用
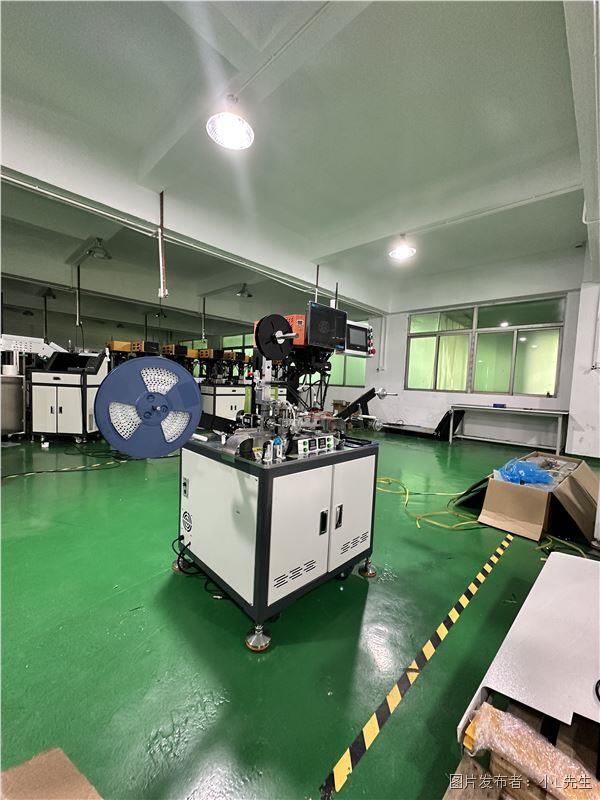
思锐视觉蜘蛛手编带机电子产线应用实践