


蜘蛛手机器人螺丝分拣
——— 多规螺丝分拣思锐视觉蜘蛛手机器人视觉分拣方案
2026/8/31 15:40:19
在紧固件制造行业,螺丝、螺母等产品的规格分拣是生产后端的常见工序。传统人工分拣效率低、错分率高,长时间作业易疲劳导致品质波动,且难以同步完成计数,包装数量误差大。蜘蛛手机器人结合视觉识别技术,为多规格螺丝分拣提供了高效、精准的自动化解决方案。
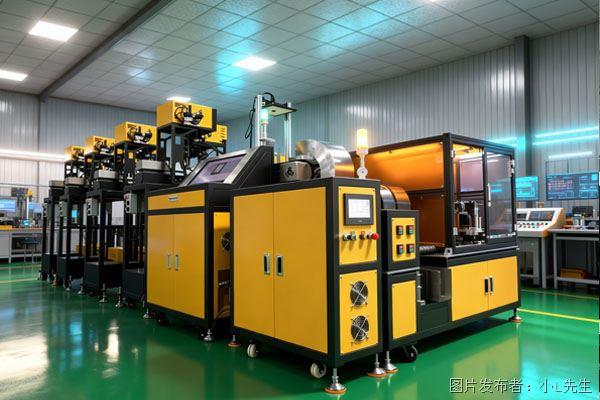
思锐视觉推出的螺丝视觉分拣方案,系统由进料输送单元、SR-Vision视觉识别模块、Delta并联蜘蛛手、分类料道与包装工位构成。整体工作流程为:混装螺丝输送至视觉识别区→视觉系统通过尺寸、头型、槽型等多特征区分规格,同时检测外观缺陷→蜘蛛手根据识别结果,将不同规格螺丝抓取至对应分类工位→完成分拣后直接进入计数包装工序。
该方案在实际应用中具备四大优势。一是多特征精准识别,综合尺寸、几何特征、表面纹理区分不同规格螺丝,识别准确率高;二是高速稳定分拣,标准作业节拍0.9秒/件,分拣效率稳定,不受人员状态影响;三是同步计数功能,视觉识别过程中同步完成数量统计,减少人工计数误差;四是拓展性强,新增规格只需添加对应视觉模板,调试周期短,适配产品迭代。
在中山某五金企业的多规格螺丝分拣包装项目中,该系统可同时分拣多种规格螺丝,单通道分拣效率可达1200PCS/H以上,错分率低,同时同步完成计数包装,有效减少了人工岗位配置,提升了分拣效率与准确性,适配紧固件行业多品种、大批量的生产特点。
审核编辑(
王静
)


 投诉建议

提交
查看更多评论
其他资讯
蜘蛛手机器人冲压件检测包装
蜘蛛手机器人塑胶件摆盘案例分享
蜘蛛手机器人五金件摆盘案例分享
蜘蛛手机器人视觉引导抓取
蜘蛛手载带机 SMT 产线上料应用