


RV 减速器行星架孔位精度决定传动稳定性
在工业机器人、协作机器人关节装配体系中,RV减速器是保障整机定位精度、运行平顺度与使用寿命的核心传动部件。在实际量产与装配过程中,很多机器人制造企业都会遇到一个共性技术难题:行星架单孔尺寸检测完全合格,但整机装机后,频繁出现传动卡顿、回程间隙超标、运行异响、零件偏载磨损等故障。
结合多年精密传动零件加工经验来看,这类问题的核心诱因,并非装配工艺问题,而是行星架多行星轮安装孔的相对位置度精度失控。
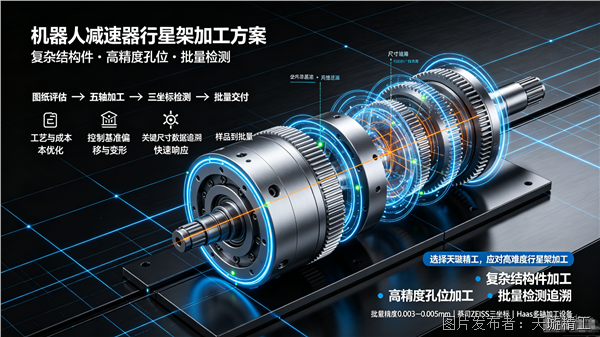
作为RV减速器的核心承载结构,行星架需要配合多组行星轮同步啮合运转。相较于单一孔径尺寸公差,多孔之间的分度位置关系、同轴度、平面度对传动性能的影响更为关键。哪怕是微米级的孔位偏差,也会直接改变齿轮啮合间隙,导致各个行星轮受力不均衡。
长期带偏差运行,会引发一系列连锁问题:机器人关节振动异响、定位重复精度下降、轴承与齿轮局部加速磨损,大幅缩短减速器使用寿命。尤其在批量生产中,孔位精度一致性不足,会直接造成产品良率波动,增加返工成本与生产损耗。
行业内有大量真实量产案例佐证:不少协作机器人厂商的新品研发阶段,外协行星架样品精度达标、测试正常,但进入小批量量产阶段后,产品故障率大幅上升。究其原因,行星架属于典型薄壁复杂结构件,加工过程极易产生切削应力与形变,且多次装夹加工会累积基准误差,最终导致批量孔位分度精度失衡,整机传动稳定性不达标,直接造成项目延期、生产成本攀升。
综合行业量产痛点,想要从根源解决RV减速器行星架传动失效问题,核心需要把控三大技术要点:一是复杂薄壁结构的应力控制与形变抑制工艺;二是微米级多孔位置度、分度精度的稳定加工能力;三是批量生产的全尺寸检测与精度一致性管控。只有同时兼顾工艺、精度、批量检测三大维度,才能彻底规避行星架量产通病,保障机器人减速器长期稳定运行。


 投诉建议

提交

工业机器人铝轻量化件加工难点解析
机器人零件采购:精度可控数据可追溯
机器人复杂零件:五轴工艺破解批量误差
机器人运动部件采购:规避装配间隙风险
灵巧手零件|机加工供应商选型要点