


蜘蛛手机器人五金摆盘方案怎么选
五金小件自动摆盘,是近年来离散制造环节中自动化改造的高频需求。其核心矛盾在于:来料无序、规格多变、人工摆盘成本高且一致性差。蜘蛛手机器人结合柔性振动盘与视觉识别,为这一场景提供了相对成熟的技术路径。本文从设备构成、选型逻辑与落地条件三个层面做客观梳理。
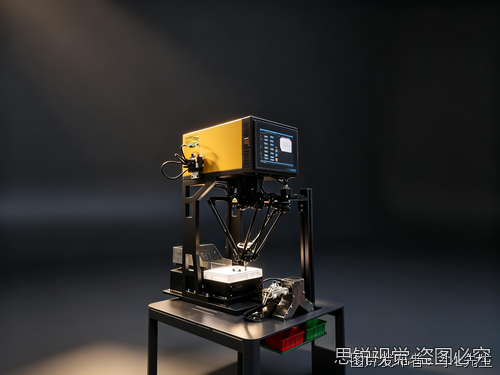
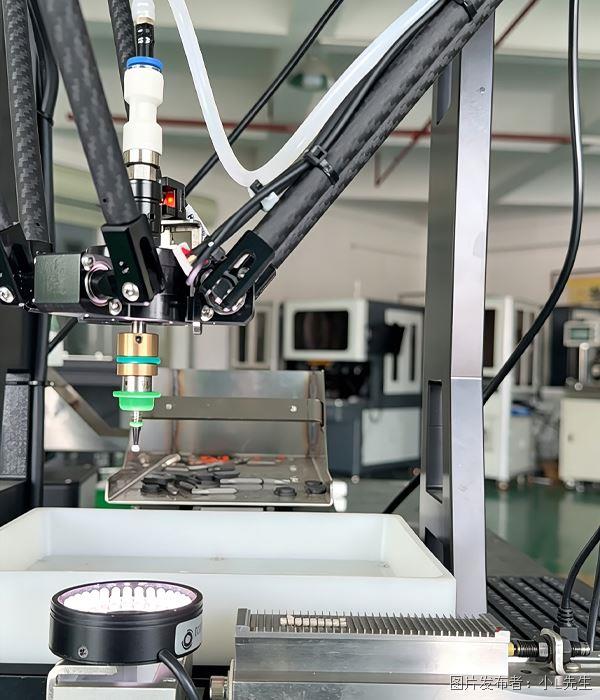
设备构成上,整套方案由三个子系统构成:柔性振动盘负责散料整列,使物料以可识别的姿态平铺于盘面;视觉系统(CCD相机+光源+算法)完成物料定位与姿态判断;Delta蜘蛛手负责抓取与摆盘。三者协同,形成"供料—识别—抓取—放置"的闭环。对于需要顺带完成外观或尺寸筛查的场景,可在视觉环节叠加检测功能,实现摆盘与质检二合一。
选型逻辑上,不应只盯着机器人型号,而应先理清三个变量:物料形态、摆盘精度要求、产能目标。物料形态决定末端执行器与振动盘形式——规则件用常规吸盘即可,异形件需定制夹爪或柔性吸盘,易划伤件需在盘面与吸盘上做软接触设计。精度要求决定相机分辨率与标定方案,常规摆盘±0.05毫米的重复定位多数场景够用。产能目标决定机器人型号与是否需要双柔振:SRBL-350适合小件小工位,SRBL-600为常规规格,SRBL-1200吊装适合大范围大盘面。
落地条件上,有三点需要提前评估。一是来料一致性,散料若有严重变形或粘连,需在上游增加理料或筛选;二是场地与配套,设备需AC220V电源与0.4到0.6兆帕气源,占地约2到4平方米;三是人员操作,图形化软件上手较快,普通工人一到两天可独立操作,换型通过配方调用完成。
从已落地项目反馈看,这类方案的价值不仅在于替代人工,更在于把摆盘这道工序从"依赖熟练工"变成"标准化可复制"。建议企业在采购前务必安排免费打样,用真实物料验证节拍、精度与良率,再据此定型号、谈配置。选型时把初始投入、维护成本与产能收益一起算,决策会更稳。需要补充的是,不同厂商在视觉算法、软件易用性与本地服务上差异不小,建议对比两到三家的打样结果再定。设备的长期可用性,往往藏在这些细节里。


 投诉建议

提交
蜘蛛手机器人螺丝分拣
蜘蛛手机器人冲压件检测包装
蜘蛛手机器人塑胶件摆盘案例分享
蜘蛛手机器人五金件摆盘案例分享
蜘蛛手机器人视觉引导抓取