


机器人打磨力控技术的发展与应用
随着工业自动化向曲面打磨、柔性贴合、自适应对接等场景深度迭代,机器人单纯的位置闭环控制已无法适配复杂多变的接触式作业需求。柔顺控制技术是让刚性机器人获得柔性接触能力的核心技术,行业整体分为被动柔顺与主动柔顺两大体系,其中主动柔顺又细分为力传感器整机力控方案与恒力执行器末端力位柔顺方案。三类技术均可实现机器人接触缓冲与误差适配,但工作原理、控制能力、工况适配性、量产落地能力差距极大。本文先系统说明被动柔顺技术原理与固有缺陷,再通过全方位技术对比,深度剖析两类主动柔顺方案的差异,凸显恒力执行器力位控制的工业化核心优势。
一、机器人被动柔顺技术原理与核心短板
1.1 被动柔顺核心原理
被动柔顺是最早产业化的机器人柔顺方案,属于无感知、无闭环调控的纯机械柔顺方式。其技术逻辑不依赖传感器采集力信号、不依靠算法修正轨迹,仅通过末端内置弹簧、阻尼结构、柔性胶体、弹性浮动机构等机械结构,在机器人与工件发生接触挤压时,依靠结构自身形变、位移缓冲吸收接触冲击力与位置误差,实现被动避障、防卡死、防压伤效果。行业经典代表为RCC远程柔顺中心装置、弹簧浮动打磨头、柔性缓冲夹具等,整体结构简单、无需电控、可直接机械式适配末端作业。
简单概括:被动柔顺是“受力即形变、被动吸误差”,属于开环机械适配,没有力值调节能力,仅能完成基础缓冲功能。
1.2 被动柔顺技术固有缺点
被动柔顺依靠纯机械结构实现柔性,结构简单、成本低廉,但存在无法突破的技术瓶颈,仅适用于极低标准的简易作业,无法满足现代精密自动化量产需求,核心缺点集中在四点:
1、无力控精度,无法恒力输出。
2、无主动自适应能力,容错范围极窄。
3、参数不可调,柔性通用性差。
4、无反馈、无监测,量产可控性差。
二、两大主动柔顺力控技术核心原理
为解决被动柔顺“无精度、无自适应、不可控”的短板,行业发展出主动柔顺力控技术,通过传感感知+闭环调控实现可监测、可调节、可自适应的柔性作业,目前主流分为力传感器整机力控、恒力执行器末端力位柔顺两类路线。
2.1 力传感器式主动力控(感知-反馈式)
该方案属于间接柔顺控制技术,核心依托机器人末端搭载的多维力传感器(多为六维力传感器)实现力控功能。其工作逻辑为:机器人预设运动轨迹,作业过程中力传感器实时采集末端接触力、力矩数据,将力学信号反馈至机器人主控系统,控制系统通过PID等算法对比预设力值与实际力值的偏差,反向修正机器人关节运动姿态、位置和速度,通过整机轨迹微调抵消接触力误差,最终实现柔顺接触效果。
简单来说,该方案的核心是“先感知、后调整”,依靠外部传感器获取力信息,再通过机器人本体运动补偿实现力控,力控效果完全依赖传感器精度与机器人整机响应速度。但该方案集成门槛高、调试周期长,属于系统性改造方案,硬件需要配套传感与信号模块,软件需要复杂算法适配,对设备与人员技术要求极高。
2.2 恒力执行器力位主动柔顺控制(执行-一体化式)
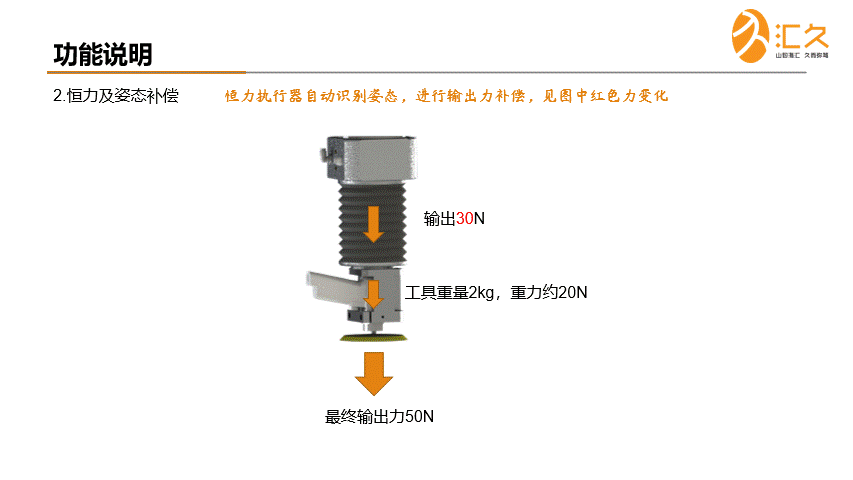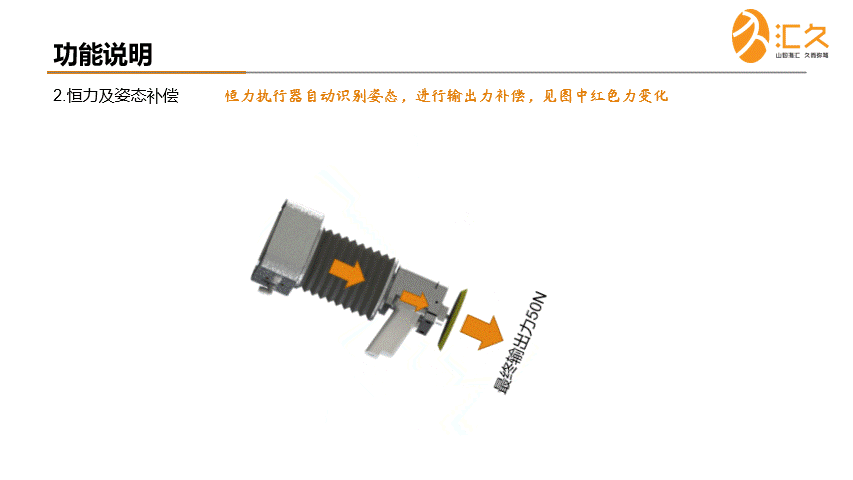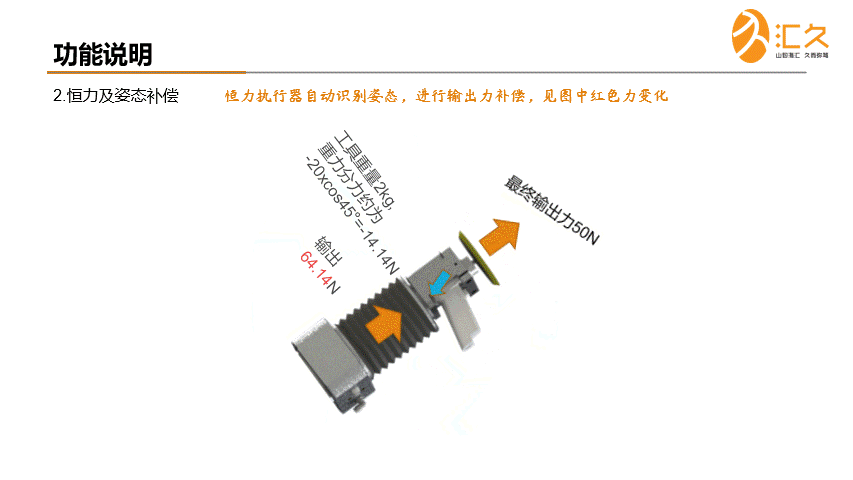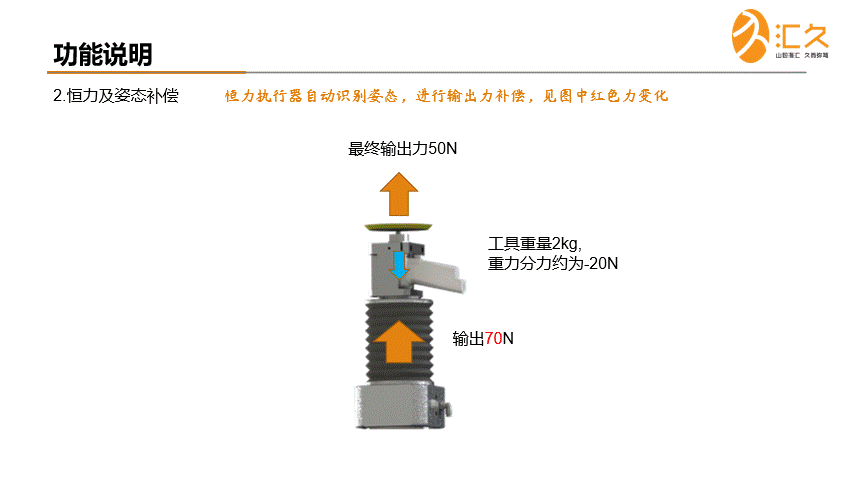
恒力执行器是专为机器人接触式作业研发的末端一体化力控执行部件,属于直接式主动柔顺技术。该方案无需依赖机器人本体传感器与整机轨迹修正,通过执行器内部集成的力控模组、位移补偿结构与闭环控制系统,实现力位一体化自主调控。作业过程中,恒力执行器可实时感知工件表面形貌、接触压力变化,以恒定输出力自适应补偿位置偏差,在允许位移范围内自主完成柔性贴合、压力稳压、误差缓冲,无需机器人反复修正运动轨迹。
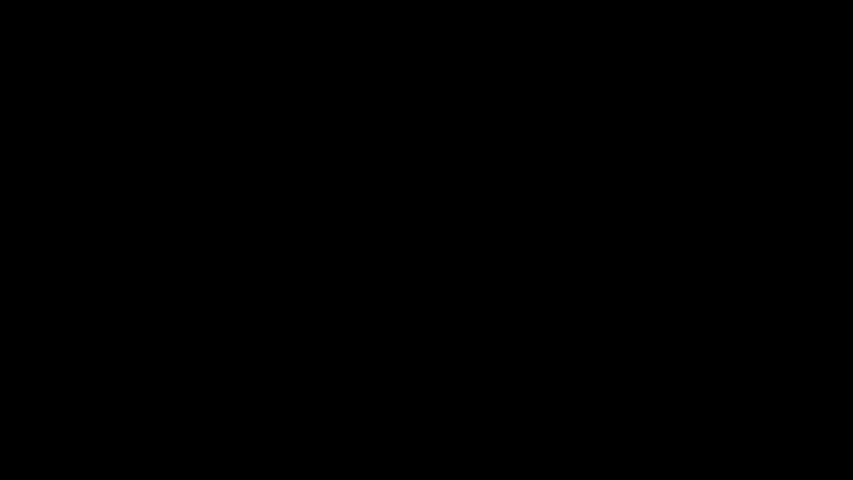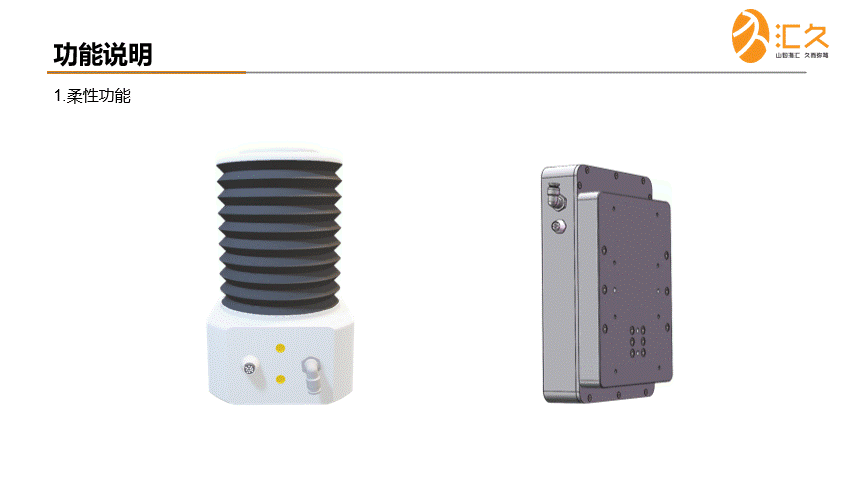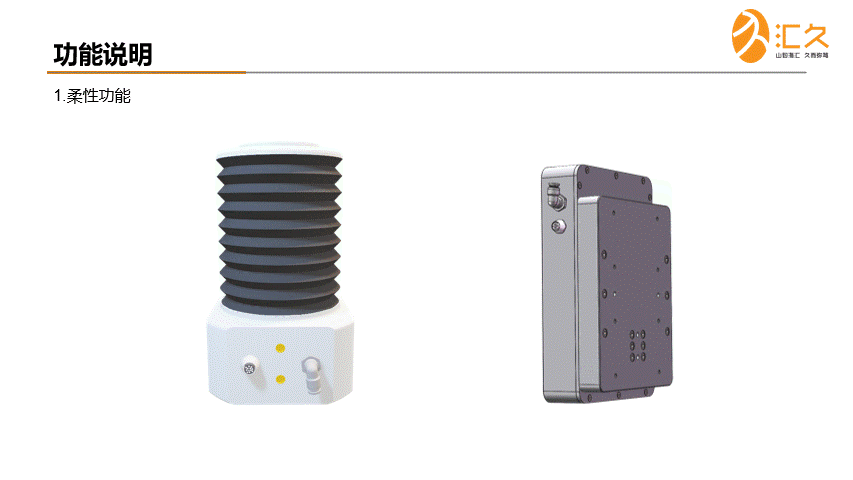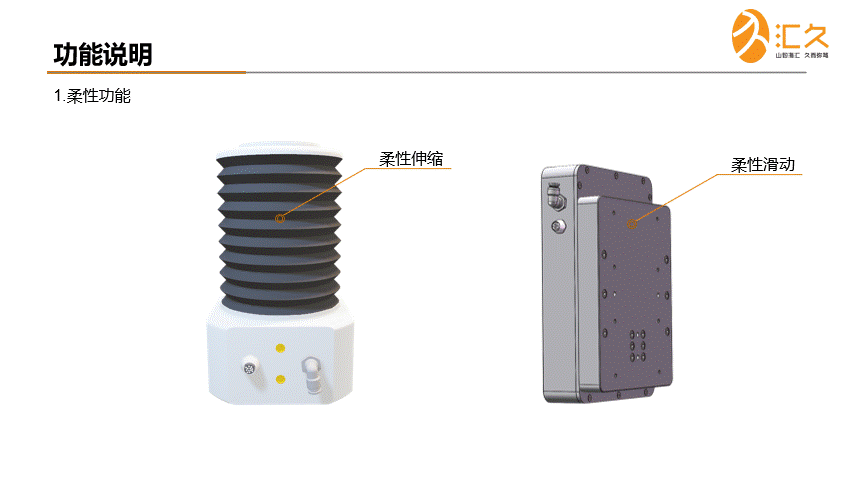
恒力执行器核心逻辑是“即时感知、自主补偿、恒力输出”,将力感知、力调节、位移柔顺功能集成于末端执行端,摆脱机器人整机控制限制,同时彻底解决了被动柔顺精度差、不可调、无自适应的短板,兼顾低成本、高精度与强适配性。
三、三类技术场景差异化适配总结
3.1 被动柔顺
仅适用于低要求简易防护、粗加工缓冲、单一标准件简单对接等非工艺性、低精度场景,因无力控精度、无自适应能力、参数不可调,完全无法适配现代精密自动化量产需求,属于淘汰级基础柔顺方案。
3.2 力传感器式主动柔顺
适用于实验室研究、超高精度静态检测、环境稳定的标准件精密装配,但受限于响应滞后、调试复杂、成本高昂、工况适应性弱等问题,难以大规模工业化量产落地。
3.3 恒力执行器主动力位柔顺
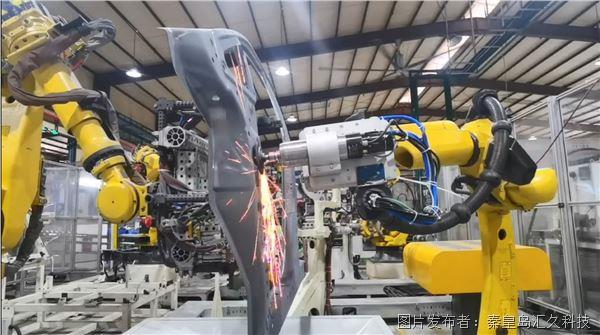
全覆盖工业主流量产柔顺作业场景,包含五金/铸件/塑胶打磨去毛刺、3C与汽车零部件精密装配、曲面自适应贴合、异形工件容错作业等,同时解决了被动柔顺精度差、传感器柔顺成本高、调试难、工况弱的全部痛点,是当前智能制造柔顺力控的最优落地方案。
四、技术总结与未来发展展望
从技术迭代维度来看,被动柔顺是机械级基础缓冲,存在精度、可控性、通用性的先天缺陷,只能解决“刚性碰撞”问题,无法解决工艺一致性问题;力传感器主动柔顺实现了从“被动缓冲”到“主动感知”的升级,但受限于整机控制链路短板,存在落地难、成本高、稳定性不足的产业化痛点;而恒力执行器力位主动柔顺技术,完成了柔顺技术的终极迭代,既继承了主动柔顺的高精度、自适应、可调控优势,又规避了被动柔顺与传感器主动柔顺的所有短板,凭借极速响应、恒定力控、极简落地、全工况适配、高性价比的核心优势,成为工业自动化柔性作业规模化量产的首选方案。


 投诉建议

提交